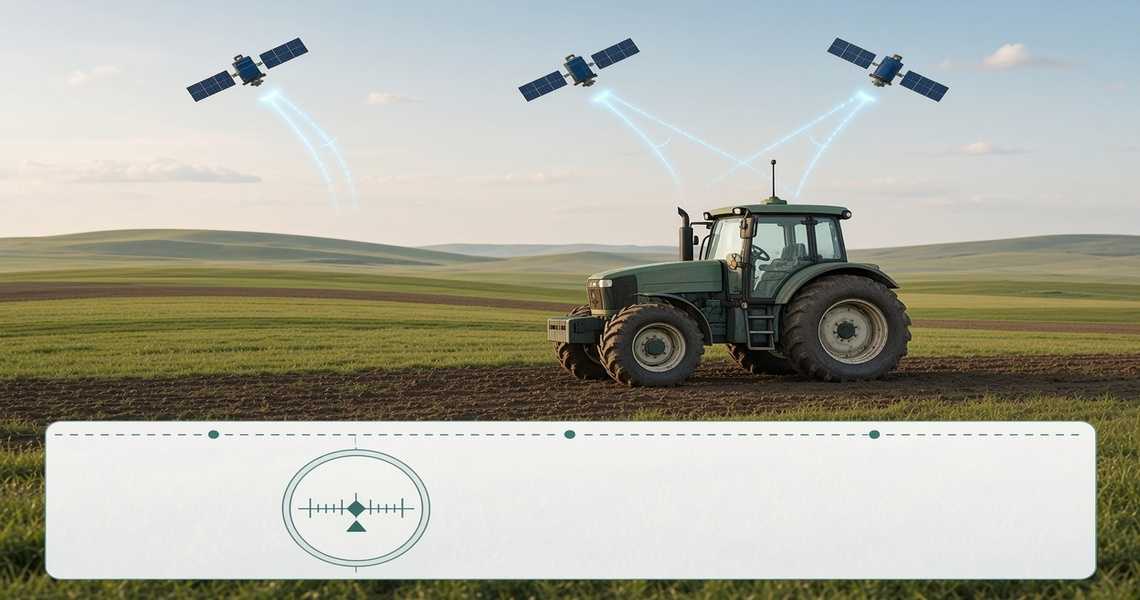
Агронавігатор визначає координати трактора за сигналами супутників, порівнює їх із заданою лінією руху і показує водієві напрямок відхилення або сам керує кермом через гідравліку. Чим точніші супутникові дані і краща корекція сигналу, тим рівніше лягають ряди на полі.
Як працює агронавігатор
У системі три частини: антена GNSS, блок обробки даних і виконавчий пристрій. Антена ловить сигнали кількох систем – GPS, Galileo, BeiDou. Антена Nav-Agro B18 бачить одночасно близько 30 супутників, тож сигнал стабільний навіть під лініями електропередач.
Блок обробки рахує координати методом трилатерації – за часом проходження сигналу від супутника до приймача. Координати порівнюються з лінією А-Б, яку оператор задав заздалегідь, і система показує відхилення на екрані або передає команду на гідравліку керма.
Принцип дії GNSS-навігації в полі
Щоб визначити положення, приймачу потрібен сигнал щонайменше від чотирьох супутників. Чим більше супутників у полі зору, тим точніша позиція – особливо в ярах, балках, туман чи вночі.
Без корекції звичайний GNSS-приймач дає похибку близько метра-двох. Для оранки чи культивації цього достатньо, а для точного посіву чи внесення добрив ця похибка вже помітна у вигляді пропусків або перекриттів.
Роль RTK-корекції в точності
RTK, або кінематика реального часу, працює так: базова станція зі знаними координатами приймає той самий сигнал і рахує, наскільки він відрізняється від реального положення. Поправку станція передає на приймач у полі, і похибка падає до кількох сантиметрів.
Система працює у двох режимах – Fixed і Float. Fixed дає максимальну точність, Float – трохи нижчу, коли умови прийому гірші. Перемикання автоматичне, за лічені секунди, і оператор цього переходу зазвичай навіть не помічає.
Курсовказівник і автопілот: у чому різниця
Обидві системи працюють на одному принципі – GNSS плюс, за потреби, RTK-корекція. Різниця лише в тому, що робити з отриманими координатами.
Курсовказівник показує відхилення від лінії світловою шкалою, а керує трактором сам водій. Автопілот іде далі – контролер подає сигнал напряму на гідравлічний клапан керування, і трактор тримає лінію самостійно. Водій контролює агрегат і втручається лише в критичних ситуаціях.
Точність агронавігатора: від метрів до сантиметрів
Наскільки точнішим є агронавігатор за звичайний GPS
Тип системи
Точність
Де застосовується
Побутовий GPS (смартфон, автонавігатор)
3-5 м
Орієнтування на дорозі
Базовий курсовказівник без RTK (напр. Nav-Agro B18)
20-40 см
Оранка, культивація, боронування
Курсовказівник з RTK-корекцією (напр. Nav-Agro RTK)
до 5 см
Точний посів, обприскування, внесення добрив
Економічний ефект точного водіння
Різниця в сантиметрах перетворюється на конкретні гроші через менше перекриттів проходів – а отже менше палива, насіння і добрив на тій самій площі.
Показник
Ручне керування
З RTK-навігацією
Перекриття проходів
відчутне, залежить від досвіду водія
до 1%
Витрата пального
базовий рівень
менше на 10-15%
Втома оператора за зміну
висока, кермо тримає весь день
нижча, кермо тримає система
Цифри – орієнтовні, реальний результат залежить від форми поля і досвіду водія.
Робота агронавігатора в складних умовах сигналу
Прийом трьох супутникових систем – GPS, Galileo і BeiDou – дає запас міцності, коли частина сигналу губиться через рельєф, дерева чи погоду. Близько 30 супутників у полі зору означає, що приймач майже завжди має з чого вибрати.
Якщо RTK-поправка пропадає через перебої зв’язку чи перешкоди, навігатор не зупиняється. Він переходить в автономний режим із точністю приблизно 15-30 см і продовжує вести лінію, хоч і з більшим відхиленням, ніж при повному RTK-сигналі.